

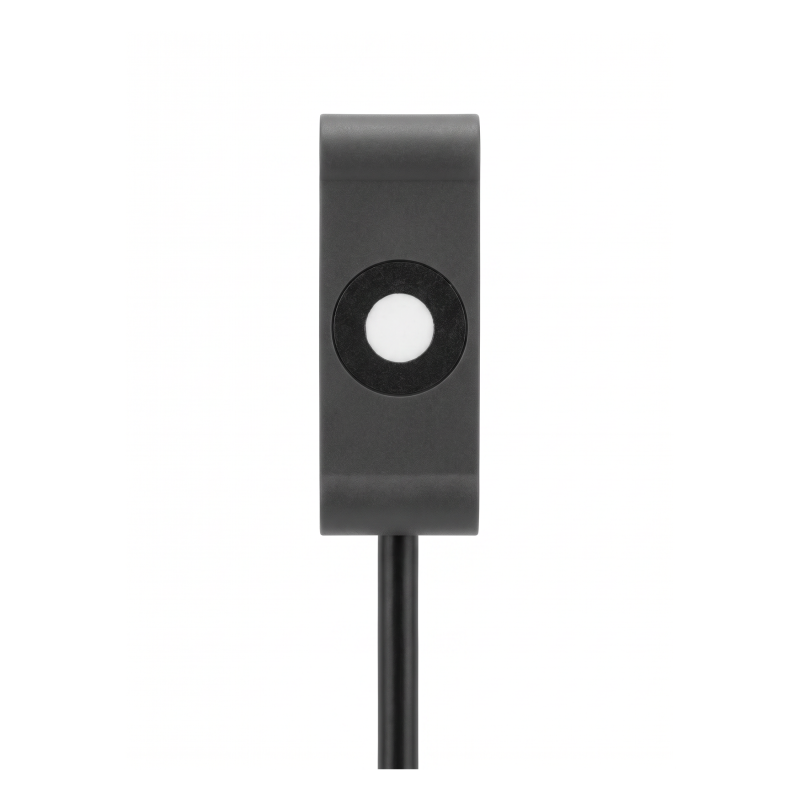


ISUB100-12F32-E-L35-F7J400B
Sensor ultrasónico ISSRSensor F7J de la serie Economy
En los sistemas automatizados, la verificación de la posición de los objetos, la confirmación de la presencia de la pieza de trabajo, la comprobación del tránsito de los embalajes y la validación de la finalización de los ciclos de recogida y colocación por parte de los mecanismos de sujeción suelen basarse en señales de conmutación estables y fiables que se transmiten a un PLC o a un módulo de control.

El F7J es un sensor ultrasónico económico desarrollado para aplicaciones de detección de presencia de objetos a corta distancia. Mediante la emisión de ondas ultrasónicas y la recepción de los ecos procedentes del objetivo, el producto determina si un objeto objetivo está “presente” o “ausente” y emite una señal de conmutación que puede conectarse directamente a los terminales de entrada digital de PLC, relés o controladores.
En comparación con ciertas soluciones de detección óptica, que son más sensibles al color, el brillo, la transparencia y la luz ambiental, la detección ultrasónica resulta más adecuada para aplicaciones de confirmación de presencia en las que intervienen envases transparentes o semitransparentes, materiales oscuros, superficies reflectantes y ciertos materiales flexibles. El producto tiene un alcance de detección de 10 a 100 mm y permite programar el punto de conmutación mediante el botón SET. Además, admite configuraciones lógicas de salida NPN/PNP y normalmente abierto/normalmente cerrado, lo que facilita su adaptación a los requisitos de cableado y lógica de los distintos sistemas de control in situ.
Principales características y ventajas
- Adecuado para la detección de transparencia: La detección por ultrasonidos no depende del color, la transparencia ni la reflectividad a la luz visible del objetivo. En comparación con algunas soluciones ópticas, el F7J resulta más adecuado para la detección de presencia en envases transparentes o semitransparentes, materiales oscuros y superficies reflectantes.
- Detección de corto alcance: El rango de detección es de 10 a 100 mm, con un rango de ajuste de 20 a 100 mm, lo que lo hace adecuado para estaciones de equipos con espacios de instalación reducidos y distancias de detección cortas. La salida se activa cuando el objetivo se encuentra en posición y se restablece automáticamente cuando el objetivo se aleja.
- Enseñanza SET: El botón SET permite programar los puntos de conmutación y ajustar los parámetros. Coloca el objetivo en la posición de activación deseada para completar rápidamente la configuración in situ.
- Respuesta rápida: El tiempo de respuesta habitual es de 6 ms, con un mínimo de 3 ms, lo que hace que el sensor sea adecuado para el transporte, la recogida, el recuento, la confirmación de posición y el enclavamiento de equipos.
- Opciones de salida flexibles: Disponible en varios tipos de sensores de proximidad, incluidas configuraciones PNP y NPN para adaptarse a los requisitos de su PLC.
- Respuesta de alta velocidad: Frecuencia de conmutación optimizada para líneas de transporte rápidas y recuento rápido de objetos.
Especificaciones eléctricas y de cableado
Antes de realizar el cableado, comprueba la tensión de alimentación, el tipo de entrada del PLC y la lógica de salida del sensor. Al seleccionar una versión NPN/PNP y normalmente abierta/normalmente cerrada, asegúrate de que sea compatible con el terminal común de la entrada digital del PLC y con la lógica del programa de control.
- Tensión: Rango de funcionamiento: 9...24 V CC (compatible con sistemas NPN o PNP de 24 V)
- Conexión eléctrica:
Pin Color del cable Descripción de la función 1 Alambre BN Brown +UB Fuente de alimentación positiva 2 WH Cable blanco Enseñar la información de entrada 3 Cable azul de BU - Fuente de alimentación negativa UB 4 BK Cable negro Cable de salida
Nota: Consulte el diagrama de cableado del sensor de proximidad en nuestro manual descargable para obtener instrucciones exactas sobre el cableado.
Aplicaciones comunes
- Puestos de trabajo y montaje: Comprueba la presencia y la posición correcta de las piezas, los palés, los dispositivos de sujeción y las piezas de trabajo para el inicio del proceso, la sujeción y los enclavamientos de seguridad.
- Materiales transparentes y flexibles: Detecta la presencia y la posición de envases transparentes, láminas, bolsas flexibles, piezas de goma, materiales no tejidos y espuma.
- Equipos de transporte y envasado: Detecta la llegada, el paso o la salida de material en cintas transportadoras y equipos de envasado para la clasificación, el recuento y el control de ciclos.
- Robots y pinzas: Permite la confirmación de la recogida y colocación, así como el enclavamiento para evitar la recogida con la pinza vacía, lo que contribuye a reducir el riesgo de un funcionamiento incorrecto.
PREGUNTAS FRECUENTES
Pregunta 1: ¿Puede este sensor detectar objetos transparentes o semitransparentes?
R1: Sí. El modelo ISUB100-12F32-E-L35-F7J400B utiliza detección por eco ultrasónico y es muy adecuado para objetivos transparentes, semitransparentes, de colores oscuros y ciertos objetivos reflectantes. No obstante, se recomienda realizar una verificación in situ teniendo en cuenta el tamaño del objetivo, la distancia de instalación, el ángulo de la superficie del objetivo y las condiciones de reflexión del entorno.
Pregunta 2: ¿Se pueden detectar los envases flexibles o los materiales blandos?
R2: Sí. Se puede utilizar para la detección de la presencia de envases flexibles, materiales de envase blando y objetos similares. Dado que los materiales flexibles pueden oscilar, arrugarse o deformarse durante el movimiento, instale el sensor en un lugar donde la posición del objetivo sea relativamente estable y ajuste el punto de conmutación dentro del rango de detección efectivo, lejos de las posiciones límite.
Pregunta 3: ¿Por qué es necesario alinear el sensor con la superficie de destino durante la instalación?
R3: Los sensores ultrasónicos tienen un cierto grado de direccionalidad. Durante la instalación, la dirección de emisión ultrasónica debe ser lo más perpendicular posible a la superficie objetivo para obtener una señal de eco más estable y una conmutación de salida más fiable.
Pregunta 4: ¿Qué debo hacer si la lógica de salida del sensor está invertida?
A4: En primer lugar, comprueba que la versión de salida seleccionada coincida con el tipo de entrada del PLC. Por ejemplo, las salidas NPN y PNP requieren métodos de cableado diferentes, mientras que las salidas normalmente abiertas y normalmente cerradas corresponden a estados lógicos distintos. Seleccione la configuración de salida E0, E1, E2 o E3 según los requisitos de control y compruebe el nivel de señal activo en el programa del PLC.
Pregunta 5: ¿Cómo se configura la distancia de detección?
R5: Mueve el objeto de referencia a la posición en la que debe activarse la señal de “presente” o “en posición” y, a continuación, pulsa el botón SET para completar la configuración del aprendizaje. Una vez realizada la configuración, mueve repetidamente el objeto de referencia dentro y fuera del área de detección para verificar el punto de conmutación, la repetibilidad y la lógica de enclavamiento.
Pregunta 6: ¿El polvo, el vapor de agua o la luz intensa afectan a la detección?
R6: A diferencia de los métodos de detección ópticos, la detección por ultrasonidos no depende de la luz ambiental, lo que ayuda a reducir la influencia de la luz intensa. Sin embargo, el polvo, las salpicaduras, las gotitas de líquido o la acumulación a largo plazo pueden seguir afectando a la superficie del sensor y a la trayectoria del eco. Inspecciona el sensor con regularidad y mantén limpia la zona de detección.
Especificación
Parámetros técnicos
| Rango de detección | 10 ~ 100 mm |
|---|---|
| Rango de ajuste | 20 ~ 100 mm |
| Zona ciega | 0 ~ 10 mm |
| Placa de detección estándar | 100 x 100 mm |
| Ángulo | ±5° |
| Frecuencia del sensor | Aprox. 400 kHz |
| Retraso de respuesta | ≤6 ms |
| Retardo de encendido | ≤300 ms |
| Tensión de funcionamiento | 9-24 V CC, 101 TP3 TV pp |
| Corriente en vacío | ≤30mA |
| Luz LED verde | Encendido fijo: indicador de alimentación Parpadea: Objetivo detectado en modo aprendizaje |
| Luz roja LED | Encendido fijo: estado del interruptor Parpadea: Objetivo no detectado en modo aprendizaje |
Entrada
| Tipo de entrada | Ajuste del botón; configuración «normalmente abierto» / «normalmente cerrado» |
|---|
Salida
| Tipo de salida | Push-Pull |
|---|---|
| Corriente nominal de funcionamiento | 100 mA |
| Protección contra cortocircuitos y sobrecargas | Sí |
| Caída de tensión | ≤2 V |
| Ajuste por defecto | A1 = 100 mm, NPN normalmente abierto |
| Precisión de repetición | ±1 mm |
| Rango de histéresis | 2,5 mm |
| Desviación de la temperatura | 0,17%/K |
Características
| Temperatura de funcionamiento | -10°C ~ +50°C |
|---|---|
| Temperatura de almacenamiento | –30 °C ~ +70 °C |
| Compatibilidad electromagnética | GB/T 17626.2-2006; GB/T 17626.4-2008; |
| Grado de protección | IP64 |
| Tipo de conexión | VC (cable) |
| Material de la carcasa | Plástico, resina epoxi + perlas de vidrio |
| Peso | Aprox. 55 g |
| Par de apriete máximo del conector | 0,2 Nm |
Conexión eléctrica / Dimensiones generales / Curva característica de respuesta

Aplicaciones típicas

El sensor ultrasónico ISUB100-12F32-E-L35-F7JK400B está diseñado para aplicaciones como la detección de la posición de envases transparentes, la detección de presencia de material en cintas transportadoras, el enclavamiento de pinzas robóticas y la detección de materiales flexibles. Detecta de forma fiable una amplia gama de objetivos, entre los que se incluyen materiales transparentes, translúcidos, en envases blandos, de espuma y de caucho. Al enviar señales fiables de presencia/ausencia y de posición correcta a los PLC, permite la verificación de la posición, el control de ciclos, la manipulación automatizada y el enclavamiento de procesos.