

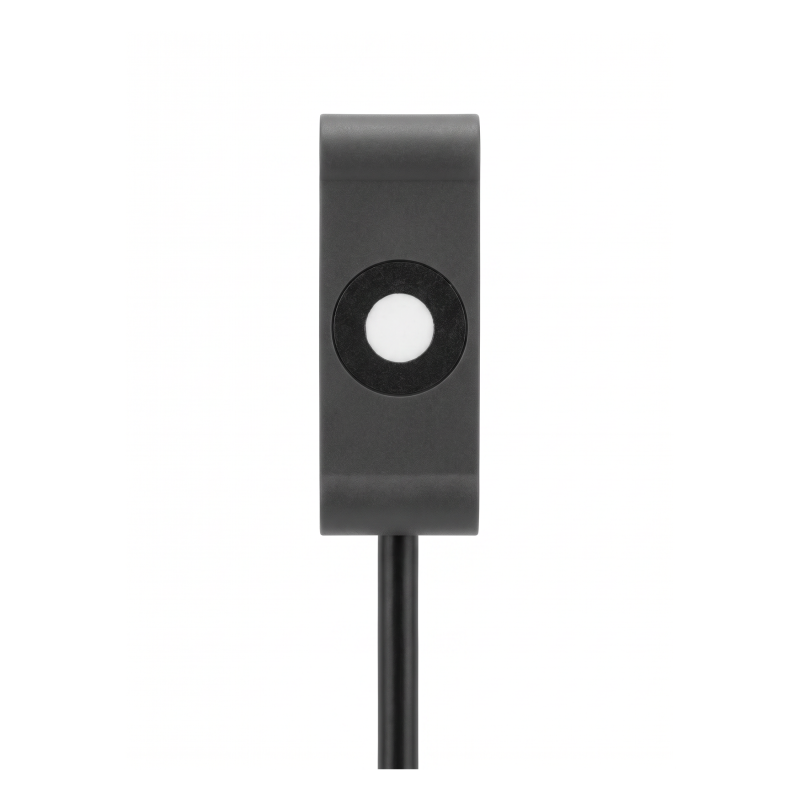


ISUB100-12F32-E-L35-F7J400B
Capteur à ultrasons ISSRSensor F7J de la série Economy
Dans les systèmes automatisés, la vérification du positionnement des objets, la confirmation de la présence des pièces à usiner, le contrôle du transit des emballages et la validation de l'achèvement des cycles de préhension et de dépose par les mécanismes de préhension reposent généralement sur des signaux de commutation stables et fiables transmis à un automate programmable (PLC) ou à un module de commande.

Le F7J est un capteur à ultrasons économique conçu pour les applications de détection de présence d'objets à courte portée. En émettant des ondes ultrasonores et en captant les échos renvoyés par la cible, le produit détermine si un objet cible est “ présent ” ou “ absent ” et émet un signal de commutation pouvant être connecté directement aux bornes d’entrée numériques d’automates programmables, de relais ou de contrôleurs.
Par rapport à certaines solutions de détection optique plus sensibles à la couleur, à la brillance, à la transparence et à la lumière ambiante, la détection par ultrasons est mieux adaptée aux applications de confirmation de présence impliquant des emballages transparents ou semi-transparents, des matériaux foncés, des surfaces réfléchissantes et certains matériaux souples. Le produit dispose d’une plage de détection de 10 à 100 mm et permet de programmer le point de commutation à l’aide du bouton SET. Il prend également en charge les configurations logiques de sortie NPN/PNP et normalement ouvertes/normalement fermées, ce qui facilite l’adaptation aux exigences de câblage et de logique des différents systèmes de contrôle sur site.
Principales caractéristiques et avantages
- Convient à la détection de transparence : La détection par ultrasons ne dépend ni de la couleur, ni de la transparence, ni de la réflectivité en lumière visible de la cible. Comparé à certaines solutions optiques, le F7J est mieux adapté à la détection de présence d'emballages transparents ou semi-transparents, de matériaux sombres et de surfaces réfléchissantes.
- Détection à courte portée : La plage de détection est comprise entre 10 et 100 mm, avec une plage de réglage allant de 20 à 100 mm, ce qui le rend adapté aux postes d'équipement disposant d'espaces d'installation réduits et de courtes distances de détection. La sortie est déclenchée lorsque la cible est en position et se réinitialise automatiquement lorsque celle-ci s'éloigne.
- Enseignement SET : Le bouton SET permet la programmation des points de commutation et le réglage des paramètres. Placez la cible à la position de déclenchement souhaitée pour effectuer rapidement la configuration sur site.
- Réponse rapide : Le temps de réponse typique est de 6 ms, avec un minimum de 3 ms, ce qui rend ce capteur adapté aux applications de convoyage, de prélèvement, de comptage, de confirmation de position et de verrouillage d'équipements.
- Options de sortie flexibles : Disponible en plusieurs types de capteurs de proximité, y compris des configurations PNP et NPN pour répondre aux exigences de votre API.
- Réponse rapide : Fréquence de commutation optimisée pour les lignes de convoyage à mouvement rapide et le comptage rapide des objets.
Spécifications électriques et de câblage
Avant de procéder au câblage, vérifiez la tension d'alimentation, le type d'entrée de l'automate programmable et la logique de sortie du capteur. Lorsque vous choisissez une version NPN/PNP et normalement ouverte/normalement fermée, assurez-vous qu'elle est compatible avec la borne commune d'entrée numérique de l'automate programmable et la logique du programme de commande.
- Tension : Plage de fonctionnement : 9...24 V CC (compatible avec les systèmes 24 V NPN ou PNP)
- Raccordement électrique :
Épingler Couleur du fil Description de la fonction 1 Fil métallique BN Brown +UB Alimentation positive 2 WH Fil blanc Enseigner la saisie 3 Fil bleu BU - Alimentation négative UB 4 Fil noir BK Fil de sortie
Note : Veuillez vous référer au schéma de câblage du capteur de proximité dans notre manuel téléchargeable pour les instructions de câblage exactes.
Applications courantes
- Postes de travail et assemblage : Vérifie la présence et le positionnement correct des pièces, des palettes, des dispositifs de fixation et des pièces à usiner pour le démarrage du processus, le serrage et les verrouillages de sécurité.
- Matériaux transparents et souples : Détecte la présence et la position d'emballages transparents, de films, de sachets souples, de pièces en caoutchouc, de matériaux non tissés et de mousse.
- Équipements de manutention et de conditionnement : Détecte l'arrivée, le passage ou le départ des produits sur les convoyeurs et les équipements d'emballage à des fins de tri, de comptage et de contrôle des cycles.
- Robots et préhenseurs : Permet la confirmation des opérations de prélèvement et de placement ainsi que le verrouillage de sécurité contre le préhension à vide, contribuant ainsi à réduire le risque d'erreur de manipulation.
FAQ
Q1 : Ce capteur peut-il détecter des objets transparents ou semi-transparents ?
A1 : Oui. Le modèle ISUB100-12F32-E-L35-F7J400B utilise la détection par écho ultrasonique et est parfaitement adapté aux cibles transparentes, semi-transparentes, de couleur foncée et à certaines cibles réfléchissantes. Toutefois, une vérification sur site reste recommandée en fonction de la taille de la cible, de la distance d'installation, de l'angle de la surface de la cible et des conditions de réflexion environnantes.
Q2 : Est-il possible de détecter des emballages souples ou des matériaux souples ?
A2 : Oui. Il peut être utilisé pour la détection de présence d'emballages souples, de matériaux d'emballage souples et d'objets similaires. Étant donné que les matériaux souples peuvent osciller, se froisser ou se déformer pendant leur déplacement, installez le capteur à un endroit où la position de la cible est relativement stable et réglez le point de commutation dans la plage de détection effective, à l'écart des positions limites.
Q3 : Pourquoi faut-il aligner le capteur sur la surface cible lors de l'installation ?
A3 : Les capteurs à ultrasons présentent un certain degré de directivité. Lors de l'installation, la direction d'émission des ultrasons doit être aussi perpendiculaire que possible à la surface cible afin d'obtenir un signal d'écho plus stable et une commutation de sortie plus fiable.
Q4 : Que dois-je faire si la logique de sortie du capteur est inversée ?
A4 : Commencez par vérifier que la version de sortie sélectionnée correspond bien au type d'entrée de l'automate. Par exemple, les sorties NPN et PNP nécessitent des méthodes de câblage différentes, tandis que les sorties normalement ouvertes et normalement fermées correspondent à des états logiques différents. Sélectionnez la configuration de sortie E0, E1, E2 ou E3 en fonction des exigences de commande, puis vérifiez le niveau du signal actif dans le programme de l'automate.
Q5 : Comment régler la distance de détection ?
A5 : Déplacez l'objet cible jusqu'à la position où le signal “ présent ” ou “ en position ” doit être déclenché, puis appuyez sur le bouton SET pour valider le réglage par apprentissage. Une fois le réglage effectué, déplacez à plusieurs reprises l'objet cible à l'intérieur et à l'extérieur de la zone de détection afin de vérifier le point de commutation, la répétabilité et la logique de verrouillage.
Q6 : La poussière, la vapeur d'eau ou une lumière intense peuvent-elles nuire à la détection ?
A6 : Contrairement aux méthodes de détection optiques, la détection par ultrasons ne dépend pas de la lumière ambiante, ce qui permet de réduire l'influence d'une forte luminosité. Cependant, la poussière, les éclaboussures, les gouttelettes de liquide ou les dépôts accumulés au fil du temps peuvent tout de même affecter la surface du capteur et le trajet de l'écho. Inspectez régulièrement le capteur et veillez à ce que la zone de détection reste propre.
Spécifications
Paramètres techniques
| Plage de détection | 10 à 100 mm |
|---|---|
| Plage de réglage | 20 à 100 mm |
| Zone aveugle | 0 à 10 mm |
| Plaque de détection standard | 100 x 100mm |
| Angle | ±5° |
| Fréquence du capteur | Environ 400 kHz |
| Délai de réponse | ≤ 6 ms |
| Délai de mise sous tension | ≤ 300 ms |
| Tension de fonctionnement | 9-24 V CC, 101 TP3 TVpp |
| Courant à vide | ≤30mA |
| Feu vert LED | Allumé en continu : voyant d'alimentation Clignotant : Cible détectée en mode apprentissage |
| Lumière rouge LED | Allumé : état du commutateur Clignotant : Cible non détectée en mode apprentissage |
Entrée
| Type d'entrée | Réglage des boutons ; configuration « normalement ouvert » / « normalement fermé » |
|---|
Sortie
| Type de sortie | Push-Pull |
|---|---|
| Courant de fonctionnement nominal | 100 mA |
| Protection contre les courts-circuits et les surcharges | Oui |
| Chute de tension | ≤2 V |
| Réglage par défaut | A1 = 100 mm, NPN normalement ouvert |
| Précision de la répétition | ±1 mm |
| Plage d'hystérésis | 2,5 mm |
| Dérive de la température | 0,17%/K |
Caractéristiques
| Température de fonctionnement | -10°C ~ +50°C |
|---|---|
| Température de stockage | –30 °C à +70 °C |
| Compatibilité électromagnétique | GB/T 17626.2-2006 ; GB/T 17626.4-2008 ; |
| Indice de protection | IP64 |
| Type de connexion | VC (câble) |
| Matériau du boîtier | Plastique, résine époxy + perles de verre |
| Poids | Environ 55 g |
| Couple maximal du connecteur | 0,2 Nm |
Raccordement électrique / Dimensions d'encombrement / Courbe caractéristique de réponse

Applications typiques

Le capteur à ultrasons ISUB100-12F32-E-L35-F7JK400B est conçu pour des applications telles que la détection de la position d'emballages transparents, la détection de présence de matériaux sur des chaînes de convoyage, le verrouillage des préhenseurs robotiques et la détection de matériaux souples. Il détecte de manière fiable une large gamme de cibles, notamment les matériaux transparents, translucides, les emballages souples, la mousse et le caoutchouc. En transmettant des signaux fiables de présence/absence et de position correcte aux automates programmables (PLC), il permet la vérification de la position, le contrôle des cycles, la manutention automatisée et le verrouillage des processus.